Labor- & Versuchsinfrastruktur
Für die Entwicklung und Absicherung sicherheitskritischer Systeme verbinden wir virtuelle Entwicklung mit Tests auf realer Hardware und an realen Versuchssystemen.
Unsere Infrastruktur ermöglicht Untersuchungen auf unterschiedlichen Integrationsstufen – von Simulation und skalierter Hardware über Hardware-in-the-Loop bis zum vollständigen Versuchssystem.
Versuchssysteme
- NINA – Versuchsfahrzeug für automatisiertes Fahren
Mit unserem Versuchsfahrzeug NINA entwickeln und validieren wir Sensorik, Wahrnehmungs-, Steuerungs- und Automatisierungsfunktionen unter realen Bedingungen.
Das Fahrzeug ermöglicht die Erfassung realer Sensordaten ebenso wie die Integration und Erprobung neuer Funktionen und bildet damit eine wichtige Plattform für die Validierung automatisierter Systeme auf Gesamtsystemebene.
Anwendungsbereiche: Automatisierte Mobilität, Service-Robotik, Maschinen
- F1TENTH-Versuchsfahrzeuge
Mit unseren F1TENTH-Fahrzeugen im Massstab 1:10 können autonome Fahrfunktionen schnell und kontrolliert auf realer Hardware erprobt und auch im Unterrichtssetting genutzt werden.
Die Plattform eignet sich insbesondere für Wahrnehmung, Lokalisierung, Planung und Regelung und ermöglicht es, neue Funktionen einfach zu erprobe, bevor sie auf grössere Versuchsträger übertragen werden.
Anwendungsbereiche: Automatisierte Mobilität, Service-Robotik
- Fahrsimulator für automatisiertes Fahren
Unser Fahrsimulator ermöglicht die reproduzierbare Untersuchung automatisierter Fahrfunktionen in kontrollierten virtuellen Verkehrssituationen.
Dabei können Software, Bedienung und reale Komponenten mit der virtuellen Umgebung gekoppelt werden. Dies ermöglicht unter anderem die Untersuchung kritischer Situationen und der Interaktion zwischen Mensch und Automation, ohne entsprechende Bedingungen im realen Verkehr erzeugen zu müssen.
Anwendungsbereiche: Automatisierte Mobilität
- Hardware-in-the-Loop-Testsystem
Unsere National Instruments HIL-Infrastruktur ermöglicht die Kopplung realer Steuerungs- und Rechenhardware mit simulierten System-, Sensor- und Umgebungssignalen.
Damit führen wir automatisierte Komponenten-, Integrations- und Systemtests durch und können gezielt Fehler und kritische Betriebszustände erzeugen. Für projektspezifische Anforderungen entwickeln wir bei Bedarf eigene Schnittstellen, Echtzeitmodelle und Testhardware.
Anwendungsbereiche: Automatisierte Mobilität, Service-Robotik, Medizinsysteme, Maschinen, Grossanlagen
- Simulationsumgebungen
Weitere: Elektronikarbeitsplätze, weitere SW-tools, Mechanische Werkstatt (stichwort Phantome für KSA) etc.
Simulation
Wir setzen je nach Anwendung unterschiedliche Simulationsplattformen ein. Die Simulationen dienen unter anderem der Funktionsentwicklung, virtuellen Sensorik, Vorbereitung physischer Tests und reproduzierbaren Untersuchung komplexer Systemzustände.
- CARLA
Die Open-Source-Simulationsumgebung für automatisiertes Fahren setzen wir für Szenarienentwicklung, virtuelle Tests, synthetische Sensordaten und die Absicherung automatisierter Fahrfunktionen ein.
Anwendungsbereiche: Automatisierte Mobilität, Service-Robotik
- NVIDIA Isaac Sim
Isaac Sim nutzen wir für die Simulation von Robotik- und Sensorsystemen, zur Generierung von synthetische Trainings- und Testdaten sowie für Untersuchungen zum Transfer zwischen Simulation und realem System.
Anwendungsbereiche: Automatisierte Mobilität, Service-Robotik, Maschinen
- Eigene Modelle und Simulationsumgebungen
Für projektspezifische Fragestellungen entwickeln und integrieren wir eigene System-, Fahrzeug-, Sensor- und Umgebungsmodelle.
Vom virtuellen Modell zum realen System
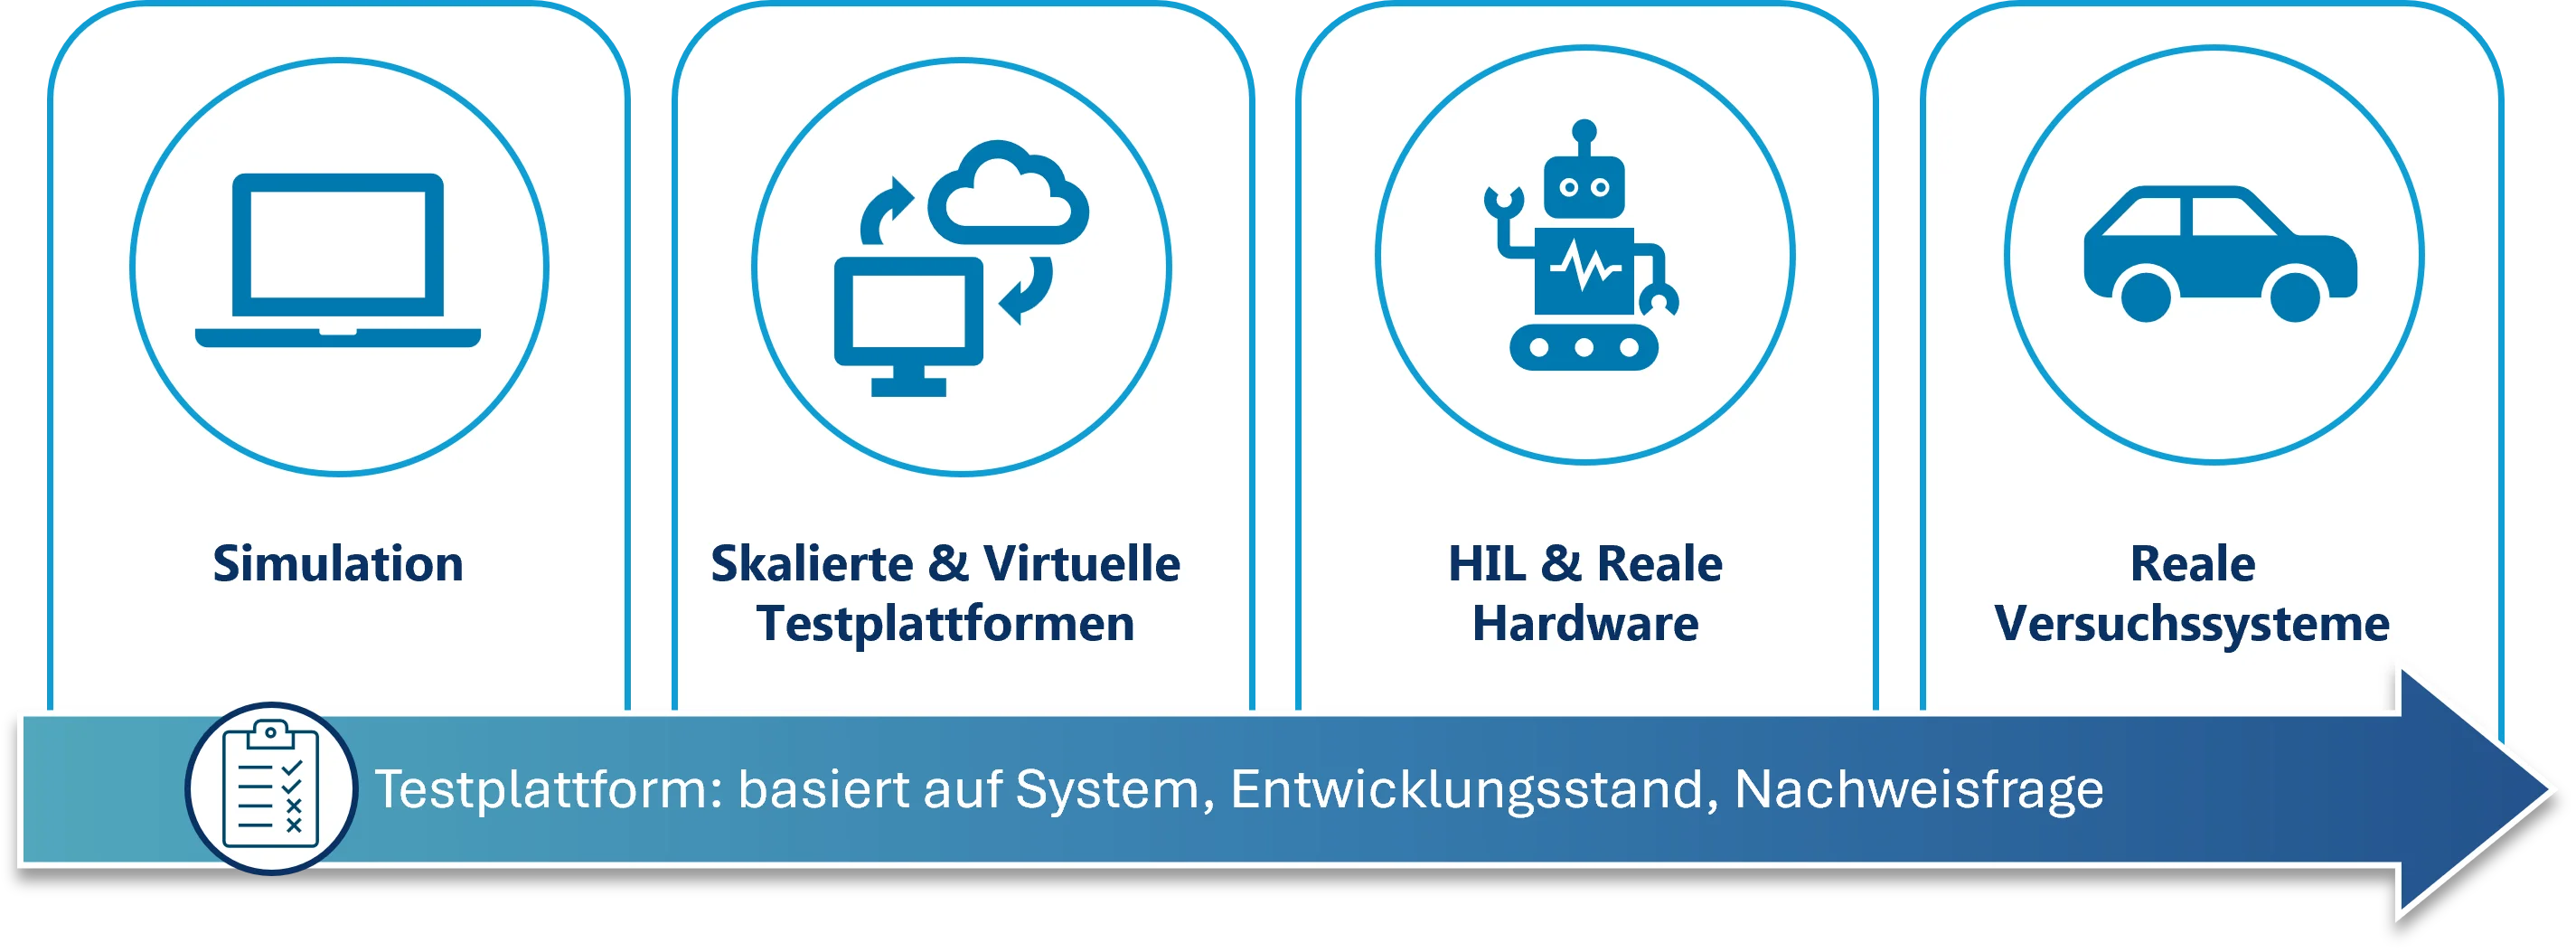
Die jeweils geeigneten Testplattformen werden abhängig von System, Entwicklungsstand und Nachweisfrage kombiniert.
Zusammenarbeit
Sie entwickeln oder betreiben ein sicherheitskritisches System und suchen einen aF&E-Partner?